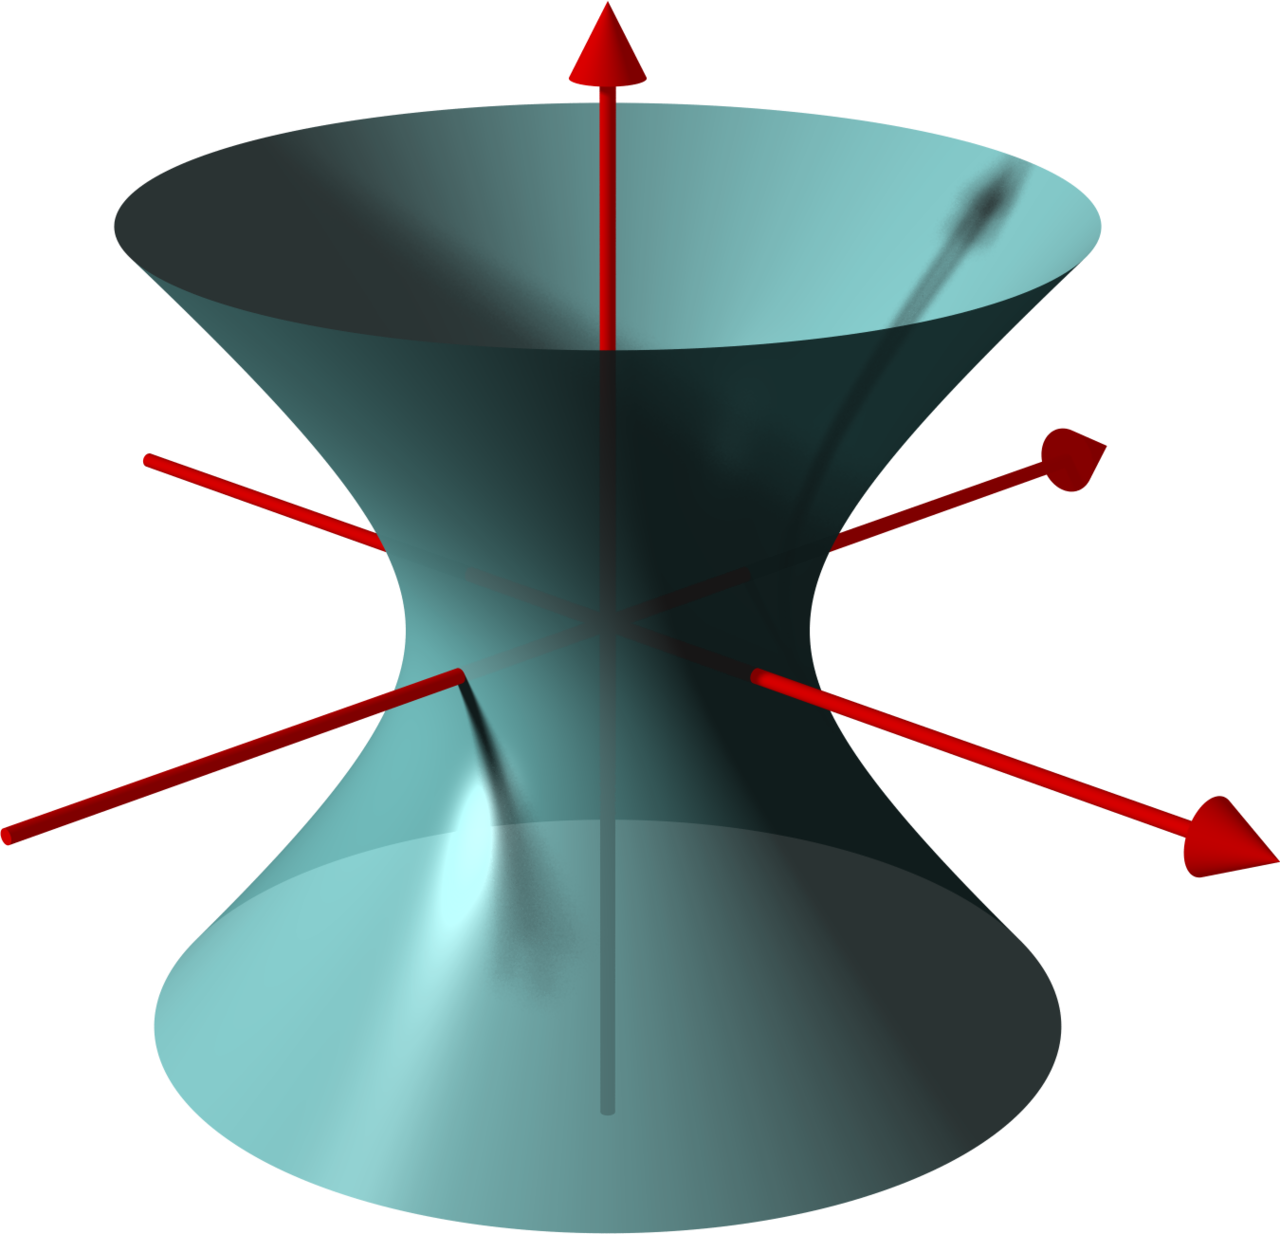

Hiperboloide de uma folha

superfície cônica

Hiperboloide de duas folhas
Na geometria, um hiperboloide de revolução, às vezes chamado de hiperboloide circular, é uma superfície que pode ser gerada pela rotação de uma hipérbole em torno de um de seus principais eixos. Um hiperboloide é uma superfície que pode ser obtida a partir de um hiperboloide de revolução, deformando-o por meio de escalonamentos direcionais, ou mais geralmente, de uma transformação afim.
Um hiperboloide é uma superfície quádrica, que é uma superfície que pode ser definida como o conjunto zero de um polinômio de grau dois em três variáveis. Entre as superfícies quádricas, um hiperboloide é caracterizado por não ser um cone ou um cilindro, ter um centro de simetria e interceptar muitos planos em hipérboles. Um hiperboloide também possui três eixos perpendiculares de simetria emparelhados e três planos perpendiculares de simetria emparelhados.
Dado um hiperboloide, se alguém escolhe um sistema de coordenadas cartesianas cujos eixos são eixos de simetria do hiperboloide, e origem é o centro de simetria do hiperboloide, então o hiperboloide pode ser definido por uma das duas equações seguintes:

ou

Ambas as superfícies são assintóticas ao cone de equação

Só se obtém um hiperboloide de revolução se e somente se 
Existem dois tipos de hiperboloides. No primeiro caso (
No segundo caso (
Representações paramétricas


As coordenadas cartesianas para os hiperboloides podem ser definidas, similares às coordenadas esféricas, mantendo o ângulo azimutal 

Hiperboloide de uma superfície: 

Hiperboloide de duas superfícies: 

Propriedades de um hiperboloide de uma folha


Retas na superfície
- Um hiperboloide de uma folha contém dois feixes de retas. É uma superfície duplamente regrada.
Se o hiperboloide tem a equação 

estão contidas na superfície.
No caso de 


Observação: Um hiperboloide de duas folhas é projetivamente equivalente a um paraboloide hiperbólico.
Seções planas
Por simplicidade, as seções planas da unidade hiperboloide com equação 
- Um plano com uma inclinação menor que 1 (1 é a inclinação das linhas no hiperboloide) intercepta
numa elipse,
- Um plano com inclinação igual a 1 contendo a origem intercepta
- Um plano com uma inclinação igual a 1 que não contém a origem intercepta
- Um plano tangencial intercepta
- Um plano não tangencial com uma inclinação maior que 1 intersecta
Obviamente, qualquer hiperboloide de revolução de uma folha contém círculos. Isso também é verdade, mas menos óbvio, no caso geral.
Propriedades de um hiperboloide de duas folhas
O hiperboloide de duas folhas não contém retas. A discussão de seções planas pode ser realizada para a unidade hiperboloide de duas folhas com equação
.
que pode ser gerado por uma hipérbole rotativa em torno de um de seus eixos (aquele que corta a hipérbole)
- Um plano com declive menor que 1 (1 é o declive das assíntotas da hipérbole geradora) intercepta
ou em uma elipse ou em um ponto ou não intercepta,
- Um plano com inclinação igual a 1 contendo a origem (ponto médio do hiperboloide) não cruza
- Um plano com inclinação igual a 1 que não contém a origem intercepta
- Um plano com inclinação maior que 1 intercepta
Obviamente, qualquer hiperboloide de revolução de duas folhas contém círculos. Isso também é verdade, mas menos óbvio, no caso geral.
Observação: Um hiperboloide de duas folhas é projetivamente equivalente a uma esfera.
Representação paramétrica comum
A seguinte representação paramétrica inclui hiperboloides de uma folha, duas folhas e seu cone de limite comum, cada um com o eixo 

- Para
obtém-se um hiperboloide de uma folha,
- Para
um hiperboloide de duas folhas e
- Para
um cone duplo.
Pode-se obter uma representação paramétrica de um hiperboloide com um eixo de coordenadas diferente como o eixo de simetria, arrastando a posição do termo 
Simetrias de um hiperboloide
Os hiperboloides com equações 
- ponto simétrico à origem,
- simétrica para os planos de coordenadas e
- simétrica rotacional ao eixo z e simétrica a qualquer plano que contenha o eixo z, em caso de
Na curvatura de um hiperboloide
A curvatura gaussiana de um hiperboloide de uma folha é negativa, a de um hiperboloide de duas folhas é positiva. Apesar de sua curvatura positiva, o hiperboloide de duas folhas com outra métrica adequadamente escolhida também pode ser usado como modelo para geometria hiperbólica.
Equações generalizadas
Mais geralmente, um hiperbolóide arbitrariamente orientado, centrado em 

onde 

Os autovetores de 


Em mais de três dimensões
Hiperboloides imaginários são frequentemente encontrados em matemática de dimensões superiores. Por exemplo, em um espaço pseudo-euclidiano, tem-se o uso de uma forma quadrática:

Quando 

é chamado de hiperboloide. O caso degenerado corresponde a 
Como exemplo, considere a seguinte passagem:
- ... os vetores de velocidade sempre se encontram em uma superfície que Minkowski chama de hiperboloide quadridimensional, expressa em termos de coordenadas puramente reais (y1,..., y4), sua equação é y2
1 + y2
2 + y2
3 − y2
4 = −1, análogo ao hiperboloide y2
1 + y2
2 − y2
3 = −1 de espaço tridimensional.
No entanto, o termo quasi-esfera também é usado neste contexto, uma vez que a esfera e o hiperboloide têm alguma semelhança.
Estruturas hiperboloides


Hiperboloides de uma folha são usados na construção, com estruturas chamadas estruturas hiperboloides. Um hiperboloide é uma superfície duplamente regrada; Assim, ele pode ser construído com vigas retas de aço, produzindo uma estrutura forte a um custo menor do que outros métodos. Exemplos incluem torres de resfriamento, especialmente de usinas elétricas, e muitas outras estruturas.
Relação com a esfera
Em 1853, William Rowan Hamilton publicou suas Lectures on Quaternions, que incluíam a apresentação de biquaternions. A passagem a seguir da página 673 mostra como Hamilton usa álgebra de biquaternion e vetores de quaternions para produzir hiperboloides a partir da equação de uma esfera:
- ... a equação da esfera unitária ρ2 + 1 = 0, e mude o vetor ρ para uma forma de bivetor, como σ + τ √−1. A equação da esfera então se divide no sistema das duas seguintes,
- σ2 − τ2 + 1 = 0, S.στ = 0;
- e sugere nossa consideração σ e τ como dois vetores reais e retangulares, de modo que
- Tτ = (Tσ2 − 1)1/2.
- Por isso, é fácil inferir que, se assumirmos σ
λ, onde λ é um vetor em uma determinada posição, o novo vetor real σ + τ terminará na superfície de um hiperboloide de duas folhas e equilátero; e que, se, por outro lado, assumirmos τ
- ... a equação da esfera unitária ρ2 + 1 = 0, e mude o vetor ρ para uma forma de bivetor, como σ + τ √−1. A equação da esfera então se divide no sistema das duas seguintes,
Nesta passagem S é o operador que dá a parte escalar de um quaternion, e T é o "tensor", agora chamado de norma, de um quaternion.
Uma visão moderna da unificação da esfera e do hiperboloide usa a ideia de uma seção cônica como uma fatia de uma forma quadrática. Em vez de uma superfície cônica, uma exige hiper-superfícies cônicas no espaço de quatro dimensões com pontos p = (w, x, y, z) ∈ R4 determinado por formas quadráticas. Primeiro, considere a hiper-superfície cônica
e
que é um hiperplano.
Então 
prevê que
é um hiperboloide.
Na teoria das formas quadráticas, uma unidade quasi-esfera é o subconjunto de um espaço quadrático X consistindo em x ∈ X tal que a norma quadrática de x é um.


